Überblick über die Benutzeroberfläche
Diese Seite führt Sie durch die Oberfläche des Aiviro Editor.
Hauptfenster
Das Fenster ist in drei Bereiche mit Registerkarten aufgeteilt: das Szenario oben links, die Datenpanels unten links und die Arbeitsfläche rechts.
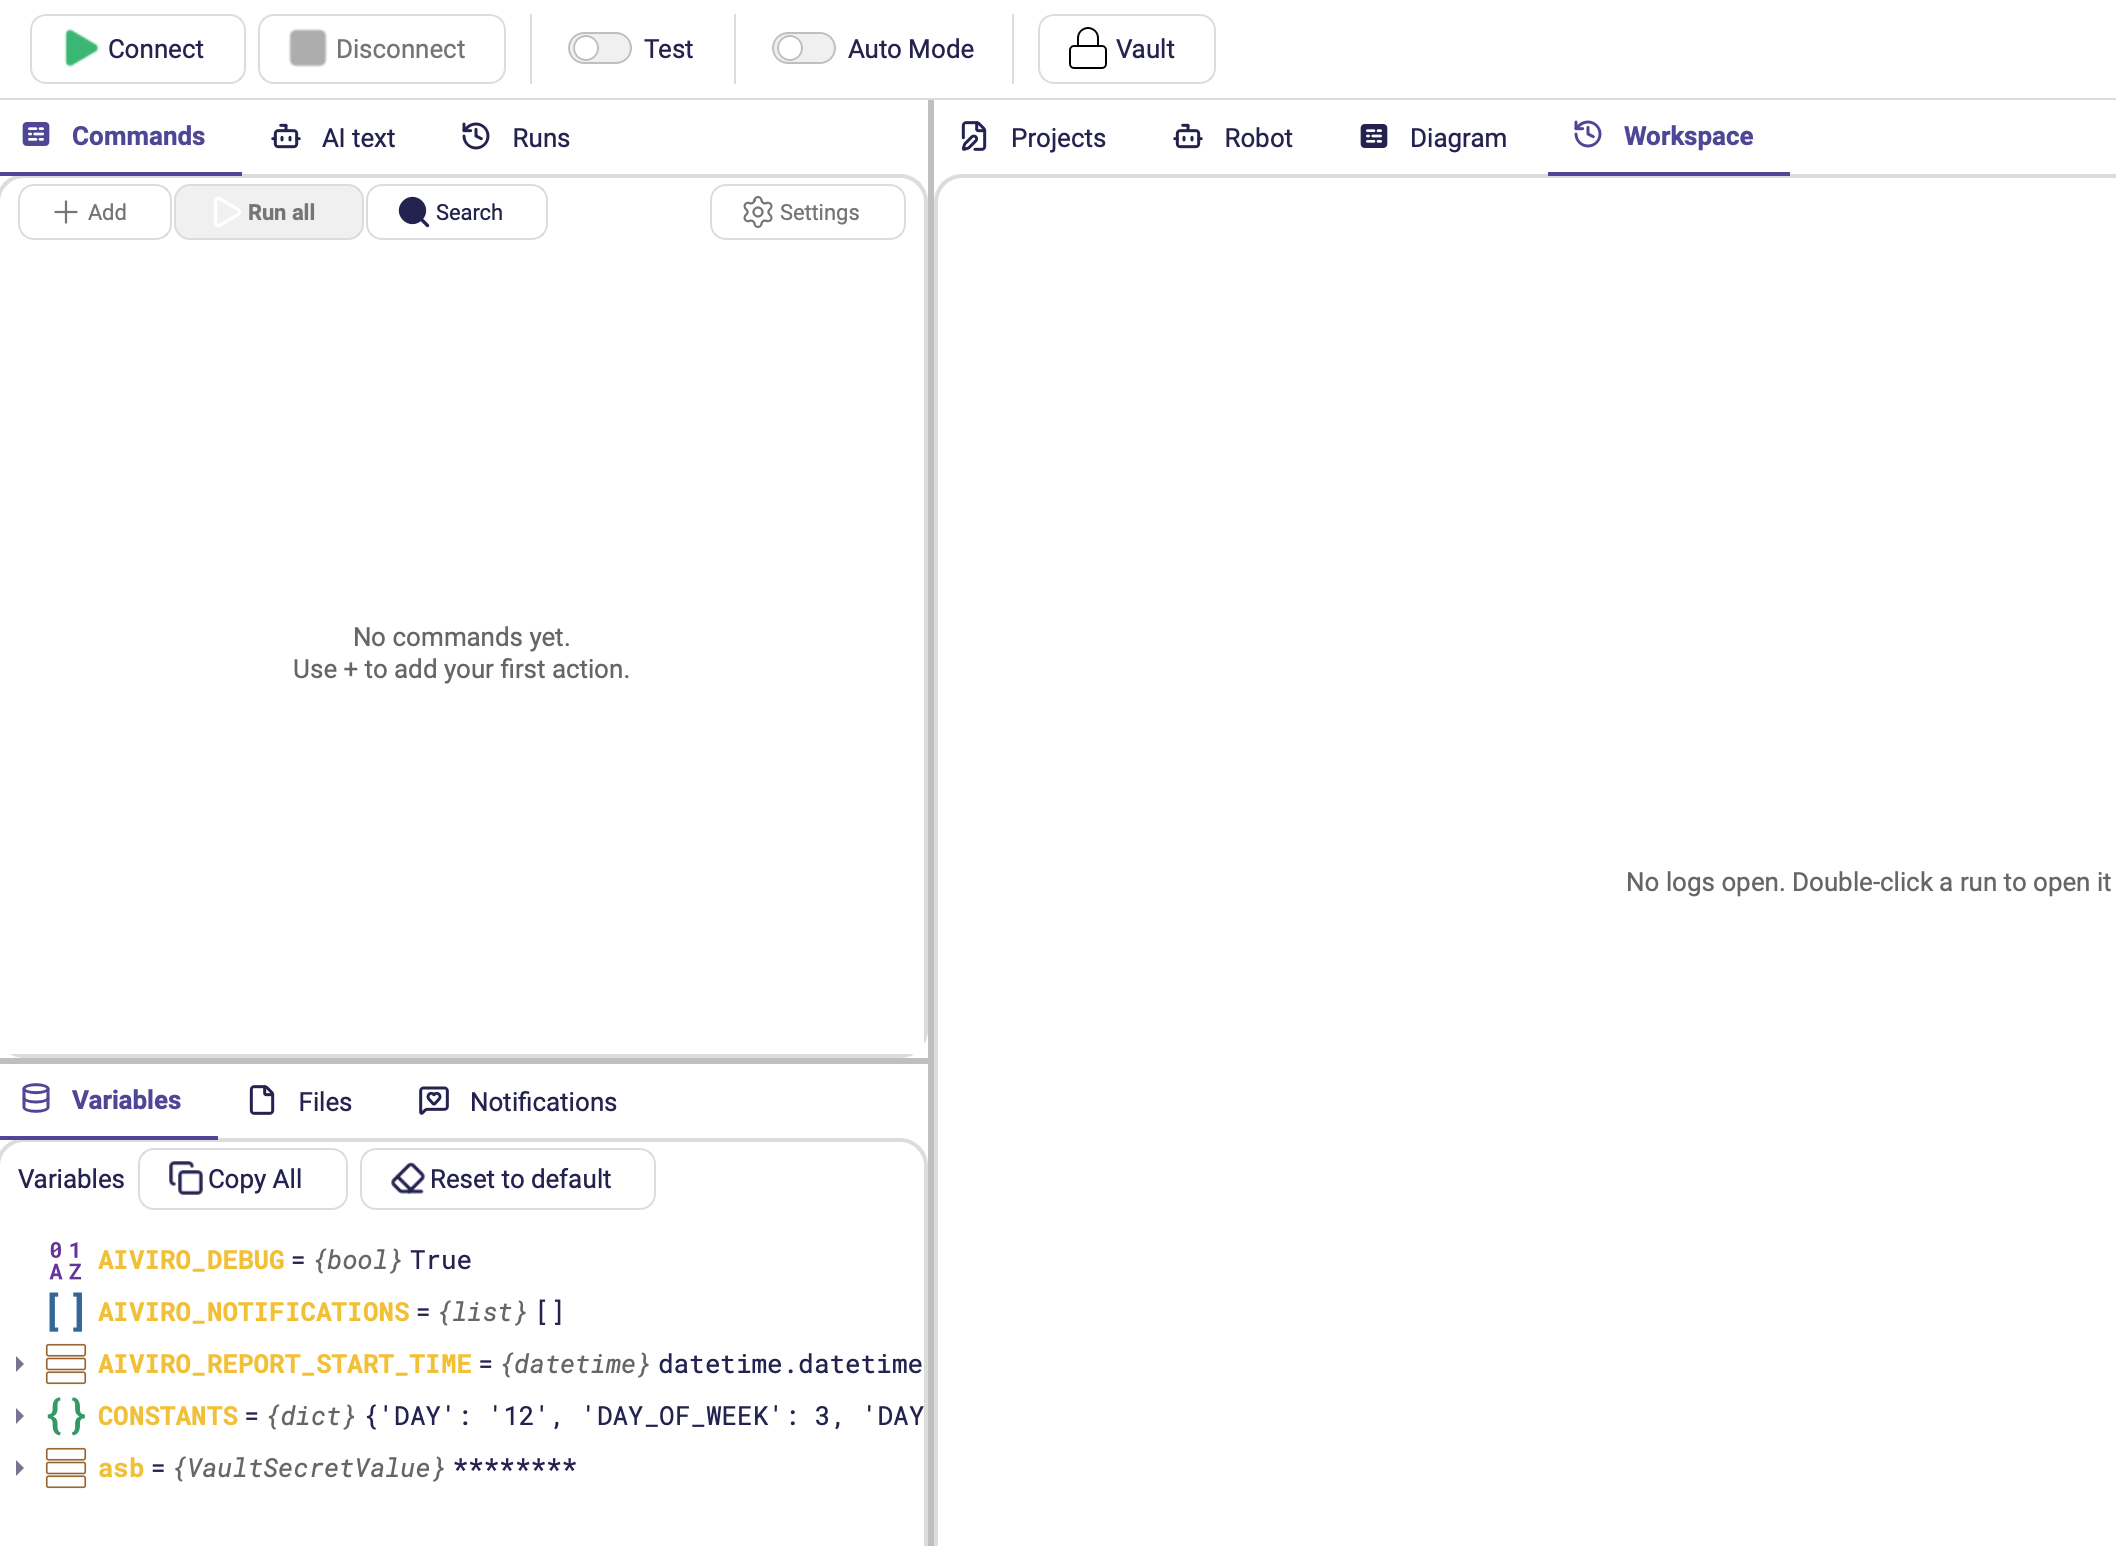
Hauptsymbolleiste
| Element | Zweck |
|---|---|
| Verbinden | Öffnet den Dialog Umgebung öffnen und verbindet sich mit einem Roboterprofil. Tastenkürzel Shift+R. |
| Trennen | Beendet die aktuelle Robotersitzung. |
| Test | Schaltet das Szenario zwischen der Umgebung Test und Produktion um. Aktionen, die auf Aktiviert (Test) oder Aktiviert (Prod) gesetzt sind, richten sich nach diesem Schalter – siehe Aktion ausführen. |
| Automatikmodus | Globaler Schalter, mit dem der Orchestrator aktive Szenarien nach Zeitplan ausführen darf. Muss für die unbeaufsichtigte Ausführung eingeschaltet sein. |
| Tresor | Öffnet den Dialog Sicherer Tresor, in dem Passwörter, Tokens und E-Mail-Konten gespeichert sind. Siehe Sicherer Tresor. |
Registerkarten oben links
| Registerkarte | Inhalt |
|---|---|
| Befehle | Das Szenario selbst – der Baum der Aktionen mit einer eigenen Kopfzeile: Hinzufügen, Alle ausführen, Suchen und Einstellungen. |
| AI-Text | Beschreiben Sie in Alltagssprache, was das Szenario tun soll, und lassen Sie die AI einen Entwurf erstellen. Verwandt mit der Aktion Prompt-Aktionen – siehe AI-Aktionen. |
| Läufe | Verlauf der abgeschlossenen Läufe – siehe Panel „Läufe“. |
Kopfzeile von „Befehle“
| Element | Zweck |
|---|---|
| Hinzufügen | Öffnet das Aktionsmenü, um einen neuen Befehl in den Szenariobaum einzufügen. |
| Alle ausführen | Führt das gesamte Szenario aus. Sind Befehle ausgewählt, wird nur die Auswahl ausgeführt. |
| Suchen | Blendet das Feld Befehle suchen... ein oder aus, das den Szenariobaum filtert. |
| Einstellungen | Öffnet den Dialog Szenario-Einstellungen (Zeitplanung, Zeitlimits, Roboterprofil, Lokalisierung). |
Während ein Szenario läuft, erscheinen hier anstelle von Alle ausführen die Schaltflächen Stopp (geordnetes Anhalten nach der aktuellen Aktion) und Stopp erzwingen (sofortiger Abbruch).
Ein langes Text eingeben ist die einzige Aktion, die nicht auf ihr eigenes Ende wartet: Ab 0.25.0 prüft der Lauf zwischen den eingegebenen Abschnitten, ob ein Stopp angefordert wurde, sodass Stopp auch mitten im Tippen greift. Bis 0.24.0 geschah das nur, wenn Pause zwischen Zeichen gesetzt war – ein Szenario, das einen sehr langen Text eingab, ließ sich dadurch nicht unterbrechen.
Ein leeres Szenario zeigt Noch keine Befehle. Fügen Sie mit + Ihre erste Aktion hinzu.
Registerkarten unten links
| Registerkarte | Inhalt |
|---|---|
| Variablen | Standard- und benutzerdefinierte Variablen mit ihren aktuellen Werten, dazu Alle kopieren und Auf Standard zurücksetzen. |
| Dateien | Freigegebener Ordner (RDP) und Temporär (diese Sitzung). |
| Benachrichtigungen | Nachrichten, die während des Laufs von Nachricht hinzufügen gesammelt wurden. |
Wofür die einzelnen Panels gedacht sind, lesen Sie unter Panels.
Registerkarten rechts
| Registerkarte | Inhalt |
|---|---|
| Projekte | Zuletzt geöffnete Projekte – siehe Registerkarte „Projekte“. |
| Roboter | Der Bildschirm des gesteuerten Rechners mit eigener Symbolleiste – siehe Registerkarte „Roboter“. |
| Diagramm | Das Szenario als Ablaufdiagramm dargestellt. |
| Arbeitsbereich | Lauf-Logs, die Sie per Doppelklick auf einen Lauf in Läufe geöffnet haben. Ist er leer, zeigt er Keine Logs geöffnet. Doppelklicken Sie auf einen Lauf, um ihn hier zu öffnen. |
Arbeiten mit zwei Monitoren
Seit 0.24.0 lassen sich zwei Ansichten aus dem Hauptfenster herauslösen:
| Ansicht | So geht’s |
|---|---|
| Ein Lauf-Log im Arbeitsbereich | Ziehen Sie die Log-Registerkarte in ein eigenes Fenster. Früher wurde jedes geöffnete Log als weitere Registerkarte der obersten Ebene angehängt. |
| Die Live-Ansicht Roboter | Mit Abdocken lösen Sie sie in ein eigenes Fenster, mit Andocken holen Sie sie zurück. |
Genau das macht die Arbeit mit zwei Monitoren komfortabel: der Szenariobaum auf dem einen Bildschirm, der Bildschirm des Roboters oder das Log, mit dem Sie vergleichen, auf dem anderen.
Geheimnisse aus dem Tresor erscheinen in Variablen als {VaultSecretValue} ******** – der
Name ist sichtbar, sodass Sie prüfen können, ob das Szenario den richtigen Schlüssel verwendet,
der Wert jedoch nie.
Registerkarte „Projekte“
Wenn kein Projekt geöffnet ist, zeigt die Registerkarte Projekte die Liste Zuletzt verwendete Dateien an, sodass Sie direkt zu einem Projekt zurückkehren können. Neu laden aktualisiert die Liste.
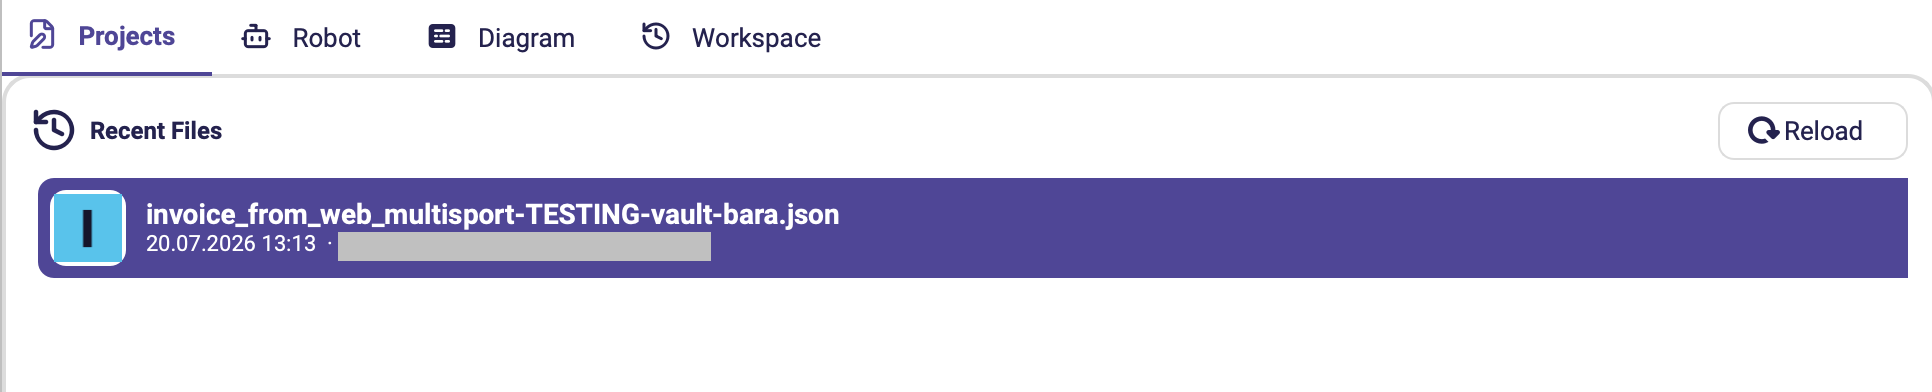
Menüleiste
| Menü | Inhalt |
|---|---|
| Datei | Neues Projekt (Ctrl+N), Projekt öffnen (Ctrl+O), Projekt speichern (Ctrl+S), Projekt speichern unter (Ctrl+Shift+S), Als Python exportieren → In Datei / In Zwischenablage, Externes Log öffnen → .zip-Log (Editor) / Log-Verzeichnis (Core). |
| Bearbeiten | Rückgängig (Ctrl+Z), Wiederholen (Ctrl+Shift+Z). |
| Umgebung | Verbinden, Trennen. |
| Anlernen | Roboter anlernen (Shift+E), Leeren (Ctrl+X). |
| Einstellungen | Konfiguration bearbeiten, Design → System / Hell / Dunkel, Konfigurationsordner öffnen, dazu die Entwicklerhilfen Debug-Wert und Variablen speichern. |
| Hilfe | Manuell, Über. |
Design steuert auch den Startbildschirm, der beim Start des Editors angezeigt wird, sodass vor dem Erscheinen des Fensters nicht mehr kurz die Systemfarben aufblitzen.
Eine beschädigte aiviro-config.yaml blockiert Konfiguration bearbeiten nicht mehr: Der
Editor greift auf die Standardwerte zurück und öffnet den Dialog trotzdem, sodass sich die Datei
direkt in der Anwendung reparieren lässt. Ein unbekannter Design-Wert fällt auf das
Systemschema zurück, statt einen Fehler auszulösen, und Konfigurationsdateien werden atomar
geschrieben, sodass ein Absturz während des Speicherns keine leere Datei hinterlassen kann.
Alles, was Sie visuell erstellen, entspricht 1:1 Aufrufen des Aiviro Python SDK. Datei → Als Python exportieren schreibt das gesamte Szenario als ausführbares Skript – nützlich für Code-Reviews, für Diffs in der Versionsverwaltung oder als Ausgangspunkt für einen Headless-Roboter.
Registerkarte „Roboter“
Die Registerkarte Roboter zeigt den Bildschirm des gesteuerten Rechners und hat eine eigene Symbolleiste.
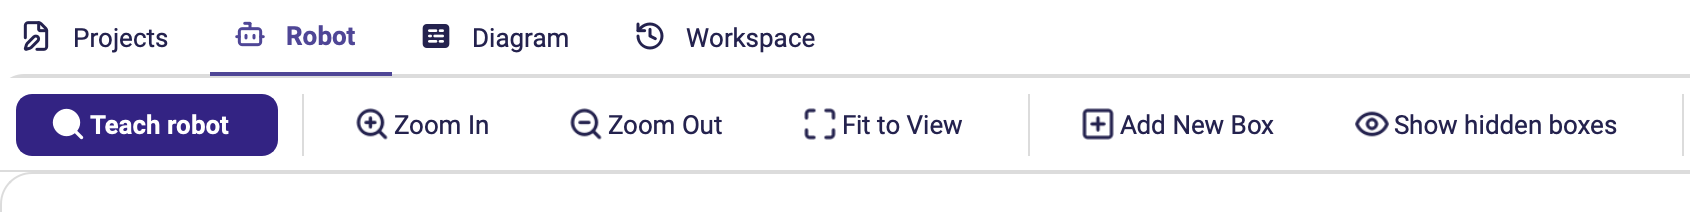
| Werkzeug | Beschreibung |
|---|---|
| Roboter anlernen | Hält die Live-Ansicht an und markiert jedes UI-Element, das das Erkennungsmodell erkennt. Tastenkürzel Shift+E. |
| Vergrößern / Verkleinern | Vergrößert oder verkleinert die Ansicht. |
| An Ansicht anpassen | Setzt den Zoom zurück, sodass der gesamte Screenshot in den Bereich passt. |
| Neue Box hinzufügen | Zeichnet eine neue Box vom Typ Bereich zum Maskieren, Zuschneiden oder Festlegen eines Arbeitsbereichs. |
| Versteckte Boxen anzeigen | Zeigt Elementumrisse an, die zuvor ausgeblendet wurden. |
Zwei weitere Elemente erscheinen nur unter bestimmten Bedingungen:
| Werkzeug | Erscheint, wenn |
|---|---|
| Elemente löschen | Gerade Elemente hervorgehoben sind. Entfernt die Hervorhebungen und setzt den Live-Stream fort. Tastenkürzel Ctrl+X. |
| Live-Steuerung | Ein Roboter verbunden ist, der dies unterstützt. Ist sie eingeschaltet, werden Ihre Maus- und Tastatureingaben in der Ansicht für die manuelle Bedienung an den gesteuerten Rechner weitergeleitet, und die Tastenkürzel des Editors sind ausgesetzt, damit jeder Tastendruck den entfernten Rechner erreicht. |
Verbindungsstatus
Die Ansicht zeigt Ihnen, was die Verbindung gerade tut, statt stillschweigend ein veraltetes Bild anzuzeigen.
| Overlay | Bedeutung |
|---|---|
| Verbindung wird hergestellt… | Ein Ladesymbol, während die Sitzung aufgebaut wird. Hängt der Versuch, brechen Sie ihn mit Trennen ab. |
| Verbindung wird wiederhergestellt… | Die Verbindung ist abgebrochen. Die Ansicht wird abgedunkelt, und der Editor versucht es bis zu etwa 5 Minuten lang erneut. |
| Getrennt | Die Verbindung konnte nicht wiederhergestellt werden. Der Lauf schlägt mit einer eindeutigen Fehlermeldung fehl, statt zu hängen. |
Die Wiederverbindung gilt für den RDP-Roboter, bei dem eine abgebrochene VPN- oder Remotedesktop-Verbindung die häufigste Fehlerursache ist.
Solange der Roboter getrennt ist, sind die Laufsteuerungen – Ausführen, Alle ausführen, Bis zum Ende ausführen, Roboter anlernen und Speichern und ausführen – deaktiviert, weil kein Roboter verbunden ist, auf dem etwas ausgeführt werden könnte. Sie stehen wieder zur Verfügung, sobald Verbinden erfolgreich ist. Auch Trennen setzt den Zustand zurück, sodass Sie die Steuerungen immer ohne Neustart des Editors zurückbekommen.
Vor 0.24.0 blieb bei einer stillschweigend abgebrochenen Verbindung das letzte Bild für immer auf dem Bildschirm stehen – der Lauf hing einfach, ohne jeden Hinweis, dass etwas nicht stimmte.
Bis 0.24.0 konnte eine einzige abgebrochene Verbindung diese Steuerungen außerdem für den Rest der Sitzung ausgegraut lassen: Der Editor behandelte den Roboter auch nach einer erfolgreichen Wiederverbindung weiterhin als nicht erreichbar, und erst ein Neustart des Editors brachte sie zurück. In 0.25.0 behoben.
Panels
| Panel | Was es zeigt | Typische Verwendung |
|---|---|---|
| Befehle | Baum der Aktionen im aktiven Szenario, mit Suchfeld und den Steuerungen Hinzufügen / Ausführen. | Schritte erstellen, umordnen, deaktivieren oder löschen. |
| Variablen | Standard- und benutzerdefinierte Variablen mit ihren aktuellen Werten, in einem Baum gruppiert. Alle kopieren kopiert sie heraus; Auf Standard zurücksetzen löscht den Laufzustand. | Beim Debuggen Daten prüfen, die zwischen Aktionen weitergegeben werden. Variablen werden mit der Aktion Variable erstellen angelegt – die frühere Eingabe Prompt des Panels wurde in 0.24.0 entfernt. |
| Läufe | Logs, Screenshots und Status vergangener Ausführungen des gesamten Szenarios. Bei eingeschaltetem Automatikmodus erscheinen hier auch anstehende automatische Läufe, markiert als Geplant, und werden zu gewöhnlichen Verlaufszeilen, sobald sie starten. | Unbeaufsichtigte Läufe überprüfen, Fehler analysieren, sehen, was in der Warteschlange steht – siehe Panel „Läufe“. |
| Arbeitsbereich | Lauf-Logs, die Sie per Doppelklick auf einen Lauf in Läufe geöffnet haben. | Zwei Läufe vergleichen oder ein Log geöffnet lassen, während Sie das Szenario bearbeiten. |
| Dateien | Zwei Ordner: Freigegebener Ordner (RDP) und Temporär (diese Sitzung). Per Rechtsklick Öffnen, Pfad kopieren, Löschen; die Kopfzeile bietet Aktualisieren, Ordner im Datei-Explorer öffnen und Ordner leeren. | Dateien abholen, die der Roboter erzeugt hat, oder Dateien dort ablegen, wo der entfernte Rechner sie lesen kann. |
| Benachrichtigungen | Nachrichten, die während des Laufs von der Aktion Nachricht hinzufügen gesammelt wurden, mit ihrem Typ und ihrer Nachricht. Benachrichtigungen bereinigen leert die Liste, und Berichtsvorschau stellt sie als HTML-E-Mail-Bericht dar, den Als E-Mail senden versenden würde. | Eine gut lesbare Zusammenfassung des Laufs erstellen und vor dem Versand prüfen, wie sie aussehen wird. |
| Diagramm | Das Szenario als Ablaufdiagramm dargestellt, mit Vergrößern/Verkleinern, An Ansicht anpassen, 100% (Zoom zurücksetzen), Alle ausklappen, Alle einklappen und Als PNG exportieren. | Den Gesamtablauf prüfen oder dokumentieren; das Bild für eine Spezifikation exportieren. |
| AI-Text | Eine Beschreibung in Alltagssprache, was das Szenario tun soll, die die AI in Aktionen umsetzt. | Eine erste Version eines Szenarioabschnitts entwerfen. |
Die Ansicht „Diagramm“
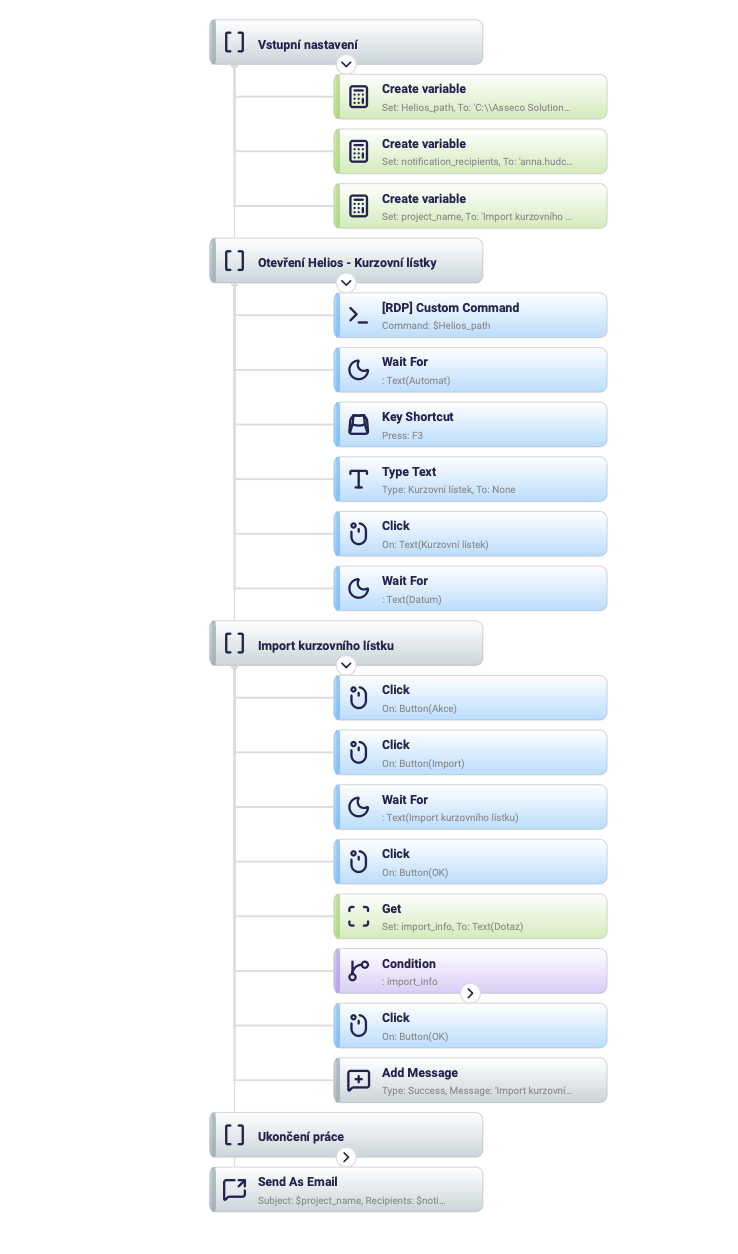
Jeder Knoten zeigt den Namen der Aktion und eine einzeilige Zusammenfassung dessen, was sie tut –
On: Button(OK), Press: F3, Set: import_info, To: Text(Dotaz) –, sodass Sie den gesamten
Ablauf lesen können, ohne ein einziges Formular zu öffnen. Die Knoten sind nach Gruppe
eingefärbt, und Kopfzeilen von Abschnitt sowie Zweige von Bedingung lassen sich über den
Pfeil einklappen.
Beachten Sie, wie auf Variablen verwiesen wird: Command: $Helios_path, Subject: $project_name.
Ein $ vor einem Namen fügt den Wert dieser Variable ein – siehe
Auf Variablen verweisen.
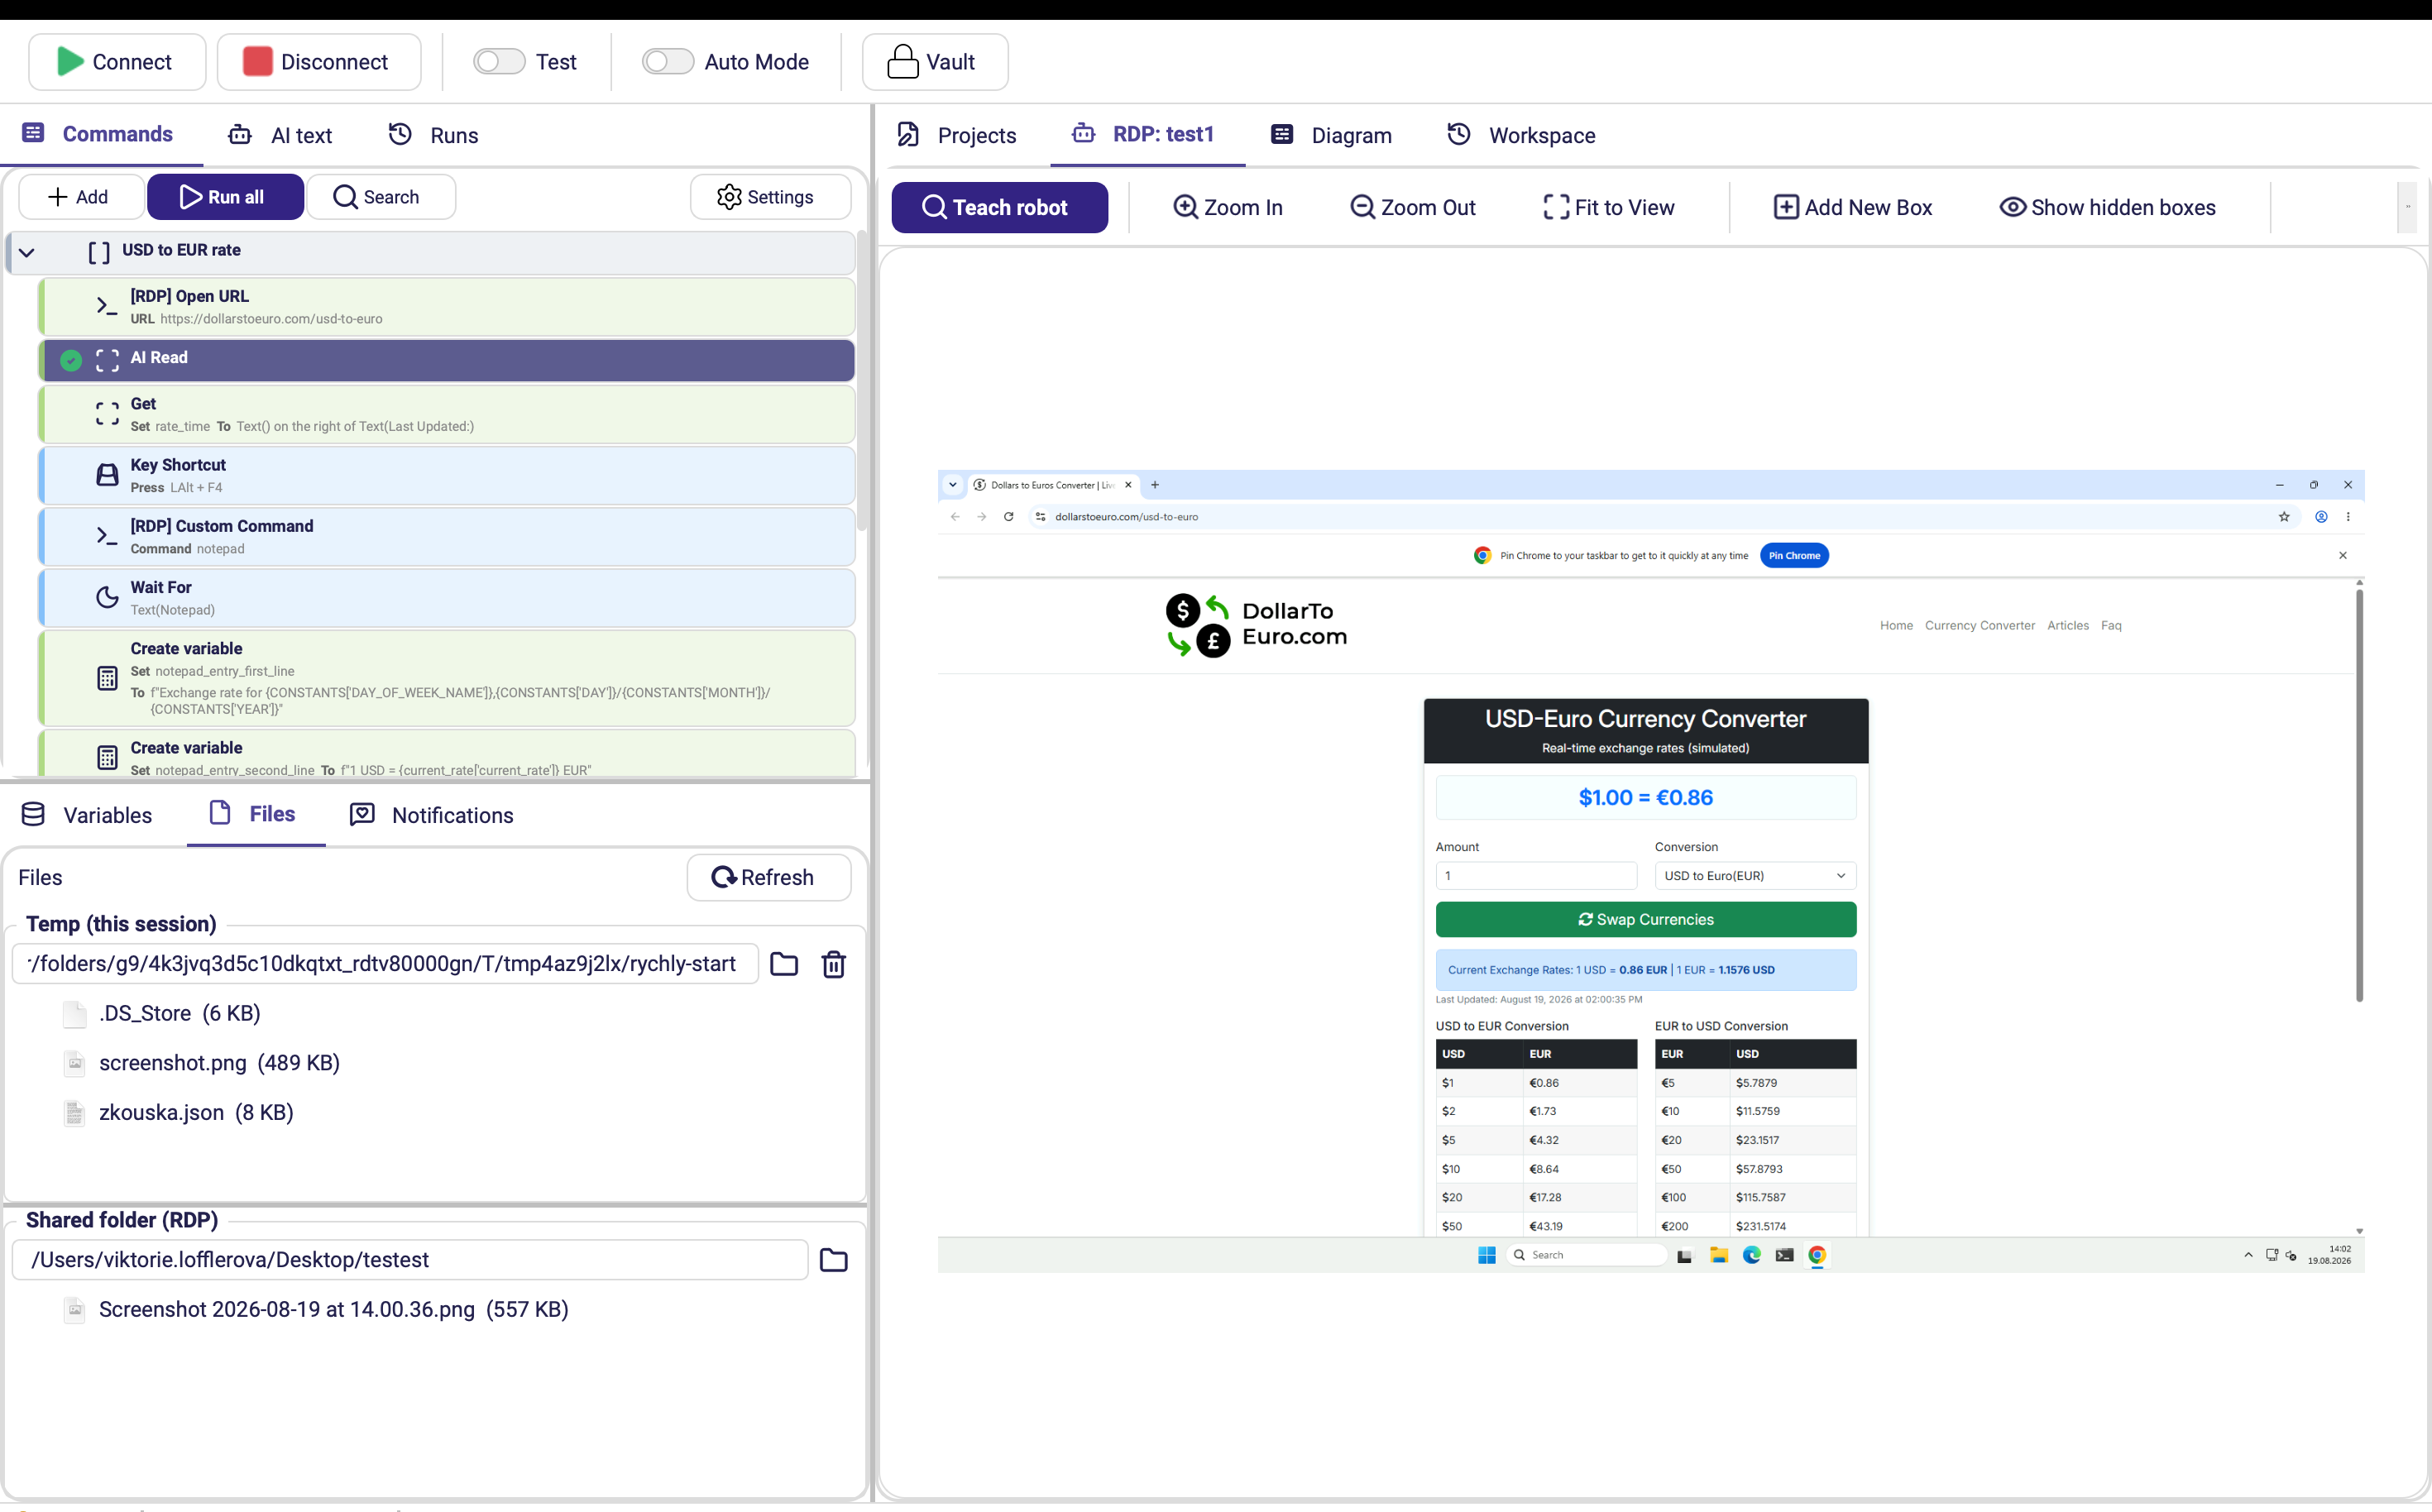
Jeder Ordner zeigt seinen Pfad mit einer Schaltfläche, die ihn im Dateimanager öffnet, und Temporär (diese Sitzung) hat zusätzlich eine Schaltfläche zum Leeren. Ein Rechtsklick auf eine Datei bietet Öffnen, Pfad kopieren und Löschen.
Tastenkürzel
Anwendung
| Tastenkürzel | Aktion |
|---|---|
| Ctrl+N | Neues Projekt |
| Ctrl+O | Projekt öffnen |
| Ctrl+S | Projekt speichern |
| Ctrl+Shift+S | Projekt speichern unter |
| Ctrl+Z / Ctrl+Shift+Z | Rückgängig / Wiederholen |
| Shift+R | Mit einem Roboter verbinden |
| Shift+E | Roboter anlernen (Elemente erkennen) |
| Ctrl+X | Erkannte Elemente löschen |
Ist Live-Steuerung eingeschaltet, sind diese Tastenkürzel ausgesetzt, und jeder Tastendruck geht stattdessen an den gesteuerten Rechner. Bis 0.24.0 wurden sie weiterhin ausgelöst: Die Eingabe eines großen R auf dem entfernten Rechner löste Shift+R aus und trennte die Verbindung, und Kombinationen wie Ctrl+S oder Ctrl+X führten Befehle des Editors aus, statt die entfernte Anwendung zu erreichen.
Eine Aktion einfügen
Diese Tastenkürzel fügen die am häufigsten verwendeten Aktionen direkt ein. Die sechs mit (benötigt ein Ziel) markierten fordern Sie zuerst auf, ein Element auf dem Bildschirm auszuwählen.
| Tastenkürzel | Aktion |
|---|---|
| Ctrl+Shift+X | Klick (benötigt ein Ziel) |
| Ctrl+Shift+D | Doppelklick (benötigt ein Ziel) |
| Ctrl+Shift+R | Rechtsklick (benötigt ein Ziel) |
| Ctrl+Shift+T | Text eingeben (benötigt ein Ziel) |
| Ctrl+Shift+G | Abrufen (benötigt ein Ziel) |
| Ctrl+Shift+S | Scrollen (benötigt ein Ziel) |
| Ctrl+Shift+K | Tastenkombination |
| Ctrl+Shift+V | Variable erstellen |